ADEPT: Accelerating Dexterity via Pre-Training and Post-Training using Reinforcement Learning
19 Aug 2026
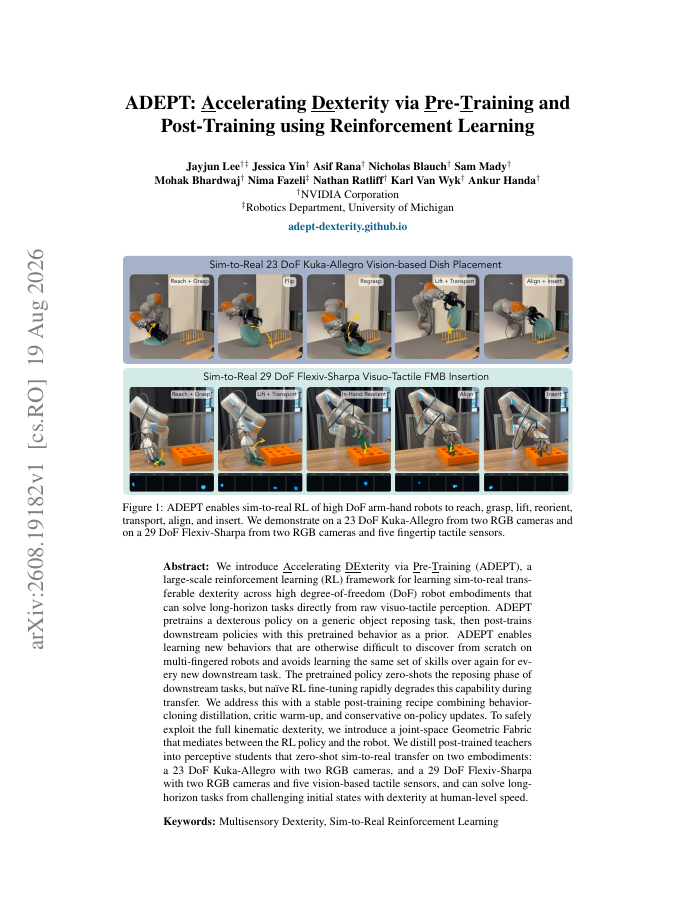
We introduce Accelerating Dexterity via Pre-Training (ADEPT), a large-scale reinforcement learning (RL) framework for learning sim-to-real transferable dexterity across high degree-of-freedom (DoF) robot embodiments that can solve long-horizon tasks directly from raw…