3D HAMSTER: Bridging Planning and Control in Hierarchical Vision Language Action Models through 3D Trajectory Guidance
30 Jun 2026
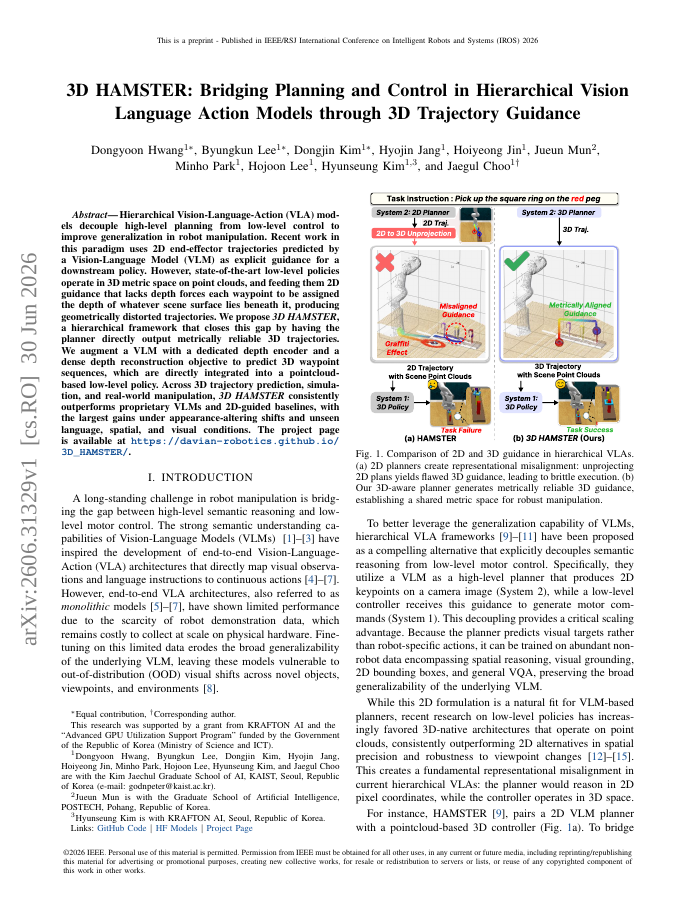
Hierarchical Vision-Language-Action (VLA) models decouple high-level planning from low-level control to improve generalization in robot manipulation. Recent work in this paradigm uses 2D end-effector trajectories predicted by a Vision-Language Model (VLM) as explicit guidance…
23